


No cenário dinâmico da produção moderna, os robôs industriais surgiram como ativos indispensáveis, agilizando os processos de produção e aumentando a eficiência. No entanto, como qualquer maquinaria complexa, os robôs industriais não estão imunes a erros. Como fornecedor líder de robôs industriais, entendemos a importância da recuperação de erros para manter operações perfeitas e minimizar o tempo de inatividade. Neste blog, nos aprofundaremos em como os robôs industriais realizam tarefas de recuperação de erros, explorando os mecanismos, estratégias e tecnologias envolvidas.
Compreendendo os tipos de erros em robôs industriais
Antes de discutir a recuperação de erros, é essencial compreender os diferentes tipos de erros que podem ocorrer em robôs industriais. Esses erros podem ser amplamente categorizados nos seguintes tipos:
1. Erros do sensor
Os sensores desempenham um papel crucial no fornecimento de feedback ao sistema de controle do robô, permitindo-lhe executar tarefas com precisão. Erros de sensor podem ocorrer por vários motivos, como mau funcionamento do sensor, interferência ou problemas de calibração. Por exemplo, um sensor de visão pode não detectar um objeto corretamente, levando a erros nas operações de escolha e colocação.
2. Erros Mecânicos
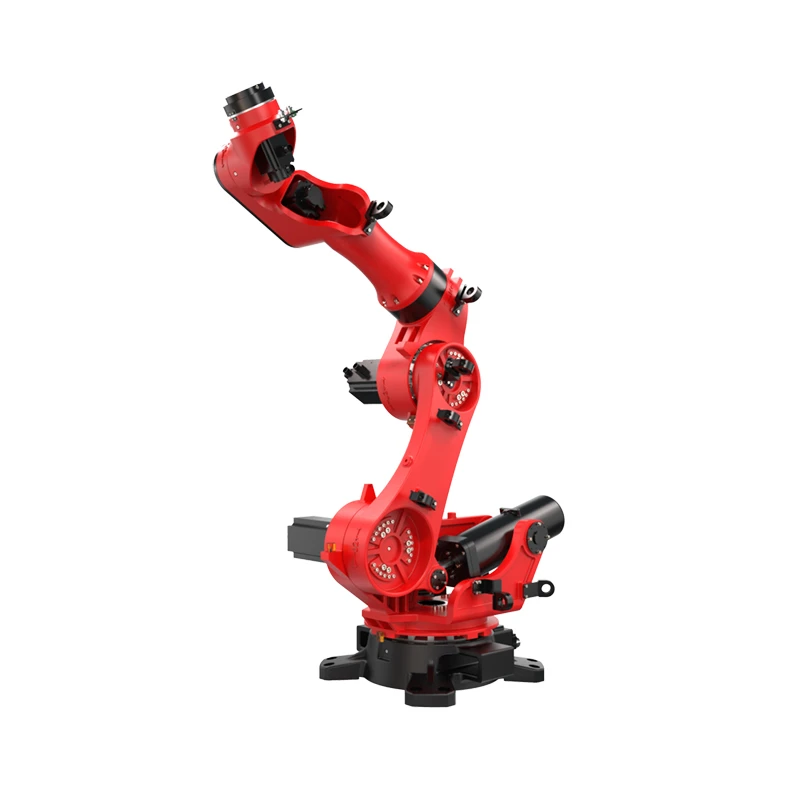
Os erros mecânicos estão relacionados aos componentes físicos do robô, como juntas, motores e engrenagens. Esses erros podem ser causados por desgaste, desalinhamento ou falhas mecânicas. Por exemplo, uma engrenagem desgastada no braço do robô pode resultar em movimentos imprecisos e precisão reduzida.

3. Erros de software
Erros de software são bugs ou falhas no software de controle do robô. Esses erros podem fazer com que o robô se comporte de forma inesperada, como executar comandos incorretos ou entrar em um loop infinito. Erros de software podem ser introduzidos durante o processo de desenvolvimento ou devido a problemas de compatibilidade com outros sistemas.
4. Erros de comunicação
Os robôs industriais muitas vezes precisam se comunicar com outros dispositivos e sistemas no ambiente de fabricação, como controladores lógicos programáveis (CLPs), interfaces homem-máquina (IHMs) e outros robôs. Erros de comunicação podem ocorrer devido a problemas de rede, incompatibilidades de protocolo ou interferência eletromagnética, levando à perda de dados ou troca incorreta de informações.
Mecanismos de detecção de erros
Para iniciar a recuperação de erros, os robôs industriais precisam ter mecanismos confiáveis de detecção de erros. Esses mecanismos permitem que o robô identifique quando ocorreu um erro e tome as medidas apropriadas. Alguns métodos comuns de detecção de erros incluem:
1. Monitoramento de feedback do sensor
Conforme mencionado anteriormente, os sensores fornecem feedback valioso sobre o estado do robô e o ambiente. Ao monitorar continuamente os dados do sensor, o sistema de controle do robô pode detectar desvios dos valores esperados. Por exemplo, se um sensor de força na garra do robô detectar uma força anormal durante uma operação de coleta, isso pode indicar um problema, como um objeto que não foi agarrado corretamente.
2. Códigos de diagnóstico
Os robôs industriais modernos estão equipados com sistemas de diagnóstico que geram códigos de erro quando um erro é detectado. Esses códigos fornecem informações detalhadas sobre a natureza e localização do erro, permitindo que os operadores identifiquem e solucionem rapidamente o problema. Os códigos de diagnóstico podem ser exibidos no painel de controle do robô ou transmitidos a um sistema de monitoramento remoto para análise posterior.
3. Modelagem e Simulação
Usando modelos matemáticos e simulações, o sistema de controle do robô pode prever o comportamento esperado do robô em condições normais. Ao comparar o comportamento real com o comportamento previsto, o sistema pode detectar quaisquer discrepâncias e sinalizá-las como erros potenciais. Esta abordagem é particularmente útil para detectar erros em tarefas complexas ou ao lidar com ambientes dinâmicos.
Estratégias de recuperação de erros
Uma vez detectado um erro, o robô industrial precisa implementar estratégias apropriadas de recuperação de erros para retomar as operações normais o mais rápido possível. Algumas estratégias comuns de recuperação de erros incluem:
1. Mecanismos de nova tentativa
Para certos tipos de erros, como falhas temporárias de comunicação ou pequenos problemas de funcionamento do sensor, um mecanismo simples de nova tentativa pode ser eficaz. O sistema de controle do robô pode tentar repetir a tarefa um certo número de vezes, esperando que o erro se resolva sozinho. Por exemplo, se uma operação de seleção e colocação falhar devido a uma perda momentânea de comunicação com o sensor de visão, o robô poderá tentar novamente a operação após um pequeno atraso.
2. Planejamento de backup ou caminho alternativo
Em caso de erros mecânicos ou obstáculos no caminho do robô, o sistema de controle pode gerar um caminho alternativo ou alternativo para completar a tarefa. Isso requer que o robô tenha um algoritmo robusto de planejamento de caminho e acesso a um mapa do espaço de trabalho. Por exemplo, se um braço robótico encontrar um obstáculo inesperado ao se mover para uma posição alvo, ele poderá calcular um novo caminho para alcançar o alvo sem colidir com o obstáculo.
3. Autocalibração
Erros de sensor e desalinhamentos mecânicos muitas vezes podem ser corrigidos por meio de procedimentos de autocalibração. O robô pode usar rotinas de calibração integradas para ajustar seus sensores e componentes mecânicos para garantir uma operação precisa. Por exemplo, um robô com sensor de visão pode realizar um procedimento de calibração para corrigir qualquer distorção ou deslocamento nas medições do sensor.
4. Desligar e reiniciar
Em alguns casos, quando o erro é grave ou não pode ser resolvido rapidamente, a opção mais segura pode ser desligar o robô e reiniciá-lo. Isso pode eliminar quaisquer falhas temporárias de software ou redefinir o sistema para um estado conhecido. Após a reinicialização, o robô pode realizar uma autoverificação para garantir que todos os componentes estão funcionando corretamente antes de retomar as operações normais.
Tecnologias que permitem recuperação de erros
Diversas tecnologias são utilizadas para apoiar a recuperação de erros em robôs industriais:
1. Inteligência Artificial e Aprendizado de Máquina
Algoritmos de IA e ML podem analisar grandes quantidades de dados de sensores e registros históricos de erros para prever possíveis erros e desenvolver estratégias de recuperação ideais. Esses algoritmos também podem se adaptar às mudanças nas condições e aprender com experiências anteriores para melhorar as capacidades de recuperação de erros do robô ao longo do tempo. Por exemplo, um modelo de aprendizado de máquina pode ser treinado para reconhecer padrões nos dados do sensor que indicam uma falha mecânica iminente e acionar ações de manutenção preventiva.
2. Redundância
A redundância pode ser implementada em diferentes níveis em um sistema robótico industrial para melhorar sua confiabilidade e capacidade de recuperação de erros. Isso pode incluir sensores, atuadores ou sistemas de controle redundantes. Em caso de falha em um componente, o componente redundante pode assumir a função, garantindo operação contínua. Por exemplo, um braço robótico pode ter vários motores acionando uma junta, de modo que, se um motor falhar, os outros ainda poderão fornecer a energia necessária.
3. Monitoramento e controle remoto
Os sistemas de monitoramento remoto permitem que os operadores monitorem o status do robô em tempo real e diagnostiquem erros de um local remoto. Isso permite tempos de resposta rápidos e reduz a necessidade de pessoal no local. Além disso, os recursos de controle remoto podem ser usados para executar tarefas de recuperação de erros, como reiniciar o robô ou ajustar seus parâmetros, sem acessar fisicamente o robô.
Recuperação de erros em diferentes tipos de robôs industriais
1.Braço robótico de paletização
Os braços robóticos de paletização são usados para empilhar produtos em paletes. A recuperação de erros nesses robôs geralmente se concentra em garantir o posicionamento correto dos produtos. Por exemplo, se um produto não for recolhido corretamente devido a um erro do sensor, o robô pode tentar novamente a operação de recolha ou ajustar a posição da pinça. No caso de um erro mecânico nas juntas do braço do robô, o sistema de controle pode gerar um caminho alternativo para completar a tarefa de paletização.
2.Robô Industrial de Soldagem
Robôs industriais de soldagem são usados para operações de soldagem na fabricação. A recuperação de erros nesses robôs é fundamental para garantir a qualidade das soldas. Se ocorrer um erro de soldagem, como comprimento de arco inadequado ou fluxo de gás insuficiente, o robô pode pausar o processo de soldagem, ajustar os parâmetros e retomar a operação. Além disso, se um erro mecânico afetar o movimento da tocha de soldagem, o sistema de controle poderá replanejar o percurso de soldagem.
3.Paletizador robótico de caixas
Os paletizadores robóticos de caixas são projetados para manusear caixas e caixas. A recuperação de erros nesses robôs envolve lidar com problemas como caixas desalinhadas ou congestionamentos no sistema transportador. O robô pode usar seu sensor de visão para detectar caixas desalinhadas e ajustar sua pinça para pegá-las corretamente. No caso de um congestionamento no transportador, o robô pode parar o transportador, eliminar o congestionamento e então retomar a paletização.
4.Robô de atendimento de máquinas
Robôs de atendimento de máquinas são usados para carregar e descarregar peças de máquinas-ferramentas. A recuperação de erros nesses robôs pode envolver o tratamento de problemas como posicionamento incorreto da peça ou quebra da ferramenta. Se uma peça de trabalho não for carregada corretamente na máquina-ferramenta, o robô poderá tentar novamente a operação de carregamento ou ajustar a posição da peça de trabalho. No caso de quebra da ferramenta, o robô pode sinalizar para a máquina-ferramenta parar, substituir a ferramenta e então retomar o processo de usinagem.
5.Robô de paletização automatizado
Os robôs de paletização automatizados são semelhantes aos braços robóticos de paletização, mas muitas vezes fazem parte de um sistema mais automatizado e integrado. A recuperação de erros nesses robôs pode envolver a coordenação com outros componentes do sistema, como transportadores e dispensadores de paletes. Por exemplo, se um transportador apresentar mau funcionamento, o robô poderá interromper sua operação e aguardar que o transportador seja reparado. Assim que o transportador estiver operacional novamente, o robô poderá retomar a paletização.
Importância da recuperação de erros para clientes
A recuperação de erros é de extrema importância para nossos clientes na indústria de manufatura. O tempo de inatividade devido a erros do robô pode resultar em perdas significativas na produção e na receita. Ao implementar mecanismos eficazes de recuperação de erros, nossos robôs industriais podem minimizar o tempo de inatividade, melhorar a produtividade e aumentar a eficiência geral do processo de fabricação. Isto não só reduz custos, mas também garante uma produção mais confiável e consistente.
Se você estiver interessado em adquirir robôs industriais de alto desempenho com recursos avançados de recuperação de erros, convidamos você a entrar em contato conosco para negociações de aquisição. Nossa equipe de especialistas está pronta para ajudá-lo a encontrar as melhores soluções para suas necessidades específicas de fabricação.
Referências
- Albus, JS, McCain, HM e Armstrong, DA (1987). Robótica: Conceitos Básicos e Análise. Editores Acadêmicos Kluwer.
- Siciliano, B., Sciavicco, L., Villani, L., & Oriolo, G. (2009). Robótica: Modelagem, Planejamento e Controle. Springer.
- Craig, JJ (2005). Introdução à Robótica: Mecânica e Controle (3ª ed.). Salão Pearson Prentice.


