

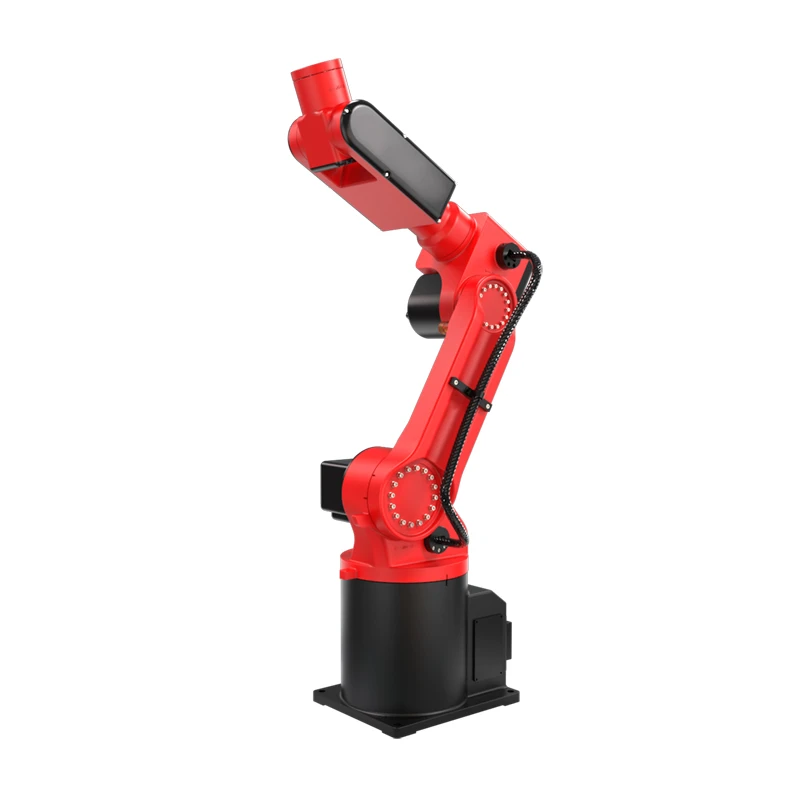
Robotic Technology (GD) Co., Ltd. é um dos fabricantes e fornecedores mais confiáveis de braço robótico de coleta na China. Com muita experiência, damos as boas-vindas a você para comprar braço de coleta robótico durável em estoque aqui de nossa fábrica. Todos os produtos personalizados são de alta qualidade e preço competitivo.
Saiba mais sobre o braço robótico de coleta
O braço robótico de coleta é um robô de 6-eixos especialmente projetado para operações de coleta-e-posicionamento em alta{2}}velocidade. Como elo fundamental no controle do ciclo de produção, ele pode realizar ações automatizadas como coleta, transferência, posicionamento e colocação em ciclos. Ele pode substituir o manuseio manual de materiais-de alta temperatura e outras condições de trabalho perigosas, reduzindo efetivamente o risco de lesões relacionadas ao trabalho.
Operação de seleção responsiva de alta-velocidade-e-local
Este braço robótico de coleta adota um projeto de articulação de alta velocidade-de 6-eixos. A velocidade máxima do eixo J5 atinge 600 graus/s, e o eixo J6 atinge 588 graus/s, permitindo a rápida conclusão de ações de coleta, inversão e posicionamento. Com resposta final rápida, ele reduz efetivamente o tempo do ciclo de carga e descarga, tornando-o adequado para cenários de produção automatizada de alta velocidade, como remoção de peças de moldagem por injeção, carga/descarga de estampagem e montagem eletrônica.
Seleção estável de alta-precisão
O braço robótico de coleta apresenta uma precisão de posicionamento repetido de ±0,05 mm, garantindo coleta e posicionamento estáveis e consistentes. Em comparação com o manuseio manual, reduz efetivamente problemas como arranhões no produto, deformação, queda de peças e desvios de posicionamento, ajudando a melhorar a consistência do produto e reduzir as perdas de produção.
Compreendendo os parâmetros do braço de coleta robótico
|
Modelo |
BRTIRUS0805A |
||
|
Item |
Faixa |
Velocidade máxima |
|
|
Braço |
J1 |
±170 graus |
237 graus/s |
|
J2 |
-98 graus /+80 graus |
267 graus/s |
|
|
J3 |
-80 graus /+95 graus |
370 graus/s |
|
|
Pulso |
J4 |
±180 graus |
337 graus/s |
|
J5 |
±120 graus |
600 graus/s |
|
|
J6 |
±360 graus |
588 graus/s |
|
|
Comprimento do braço |
990 mm |
||
|
Capacidade de carregamento |
5kg |
||
|
Repetibilidade |
±0,05mm |
||
|
Fonte de energia |
3,67kVA |
||
|
Peso |
53kg |
||
|
Sistema de controle |
Sistema de Controle HC |
||
Compreendendo as dimensões básicas do braço robótico de coleta

Estudos de caso
Cenário 1: Visão-Carga/Descarga automatizada guiada para baterias tipo bolsa
Uma nova fábrica de baterias de energia no Sudeste Asiático precisava automatizar o processo de carga e descarga para a fabricação de baterias tipo bolsa. O manuseio manual tradicional muitas vezes causava arranhões, danos por esmagamento e contaminação da superfície das baterias, enquanto o posicionamento manual também muitas vezes levava a erros de coleta.
Nosso braço robótico de coleta, combinado com garras de sucção a vácuo flexíveis, permite coleta de baixo-contato-e-colocação de baterias em forma de bolsa, minimizando o risco de danos à superfície. Integrado ao posicionamento de visão 2D, o sistema identifica automaticamente a posição e o ângulo das baterias da bolsa na plataforma de material, orientando o robô para coletar com precisão e compensando desvios no posicionamento da bandeja. O robô pega as baterias da estrutura do material, transfere-as para a estação de processamento e, após crimpagem e marcação a laser, coloca as baterias acabadas na plataforma de saída, realizando uma produção de carga/descarga em linha totalmente automatizada.
Ao reduzir o contato humano, esta solução reduz o risco de erros de posicionamento, melhora a taxa de rendimento e a eficiência de produção do processamento de baterias em formato de bolsa e oferece suporte à fabricação contínua e de alta{0}}consistência no novo setor de energia.

Cenário 2: Carga/Descarga Automatizada para Máquinas de Rosqueamento
Uma fábrica de peças metálicas na América do Sul precisava de carga e descarga automatizada para sua linha de processamento de roscas. A colocação manual de peças de trabalho frequentemente causava deslocamento do macho, afetando a consistência do processamento da rosca. Além disso, a operação manual durante o rosqueamento apresentava riscos de segurança devido a respingos de cavacos de metal e fluido de corte.
Este projeto utiliza um braço robótico de coleta de 6 eixos equipado com dedos pneumáticos personalizados, que funciona em conjunto com a máquina de rosqueamento para obter carga e descarga automatizadas. O robô coleta as peças do transportador de corrente, coloca-as com precisão na estação da máquina de rosqueamento e, após a conclusão, remove as peças acabadas e as transfere para a estrutura do material.
A solução substitui o trabalho manual em tarefas perigosas e repetitivas de carga/descarga, melhorando a capacidade de operação contínua do processo de rosqueamento e atendendo à demanda por processamento de roscas em massa de peças metálicas.

Tag: braço de colheita robótico, fabricantes, fornecedores, fábrica de braço de colheita robótico na China, Robô de coleta e posicionamento de alta velocidade, robô industrial, Robô industrial de coleta e posicionamento, robô de pegar e colocar, Robô de coleta, Robô de pequeno porte para pegar e colocar


