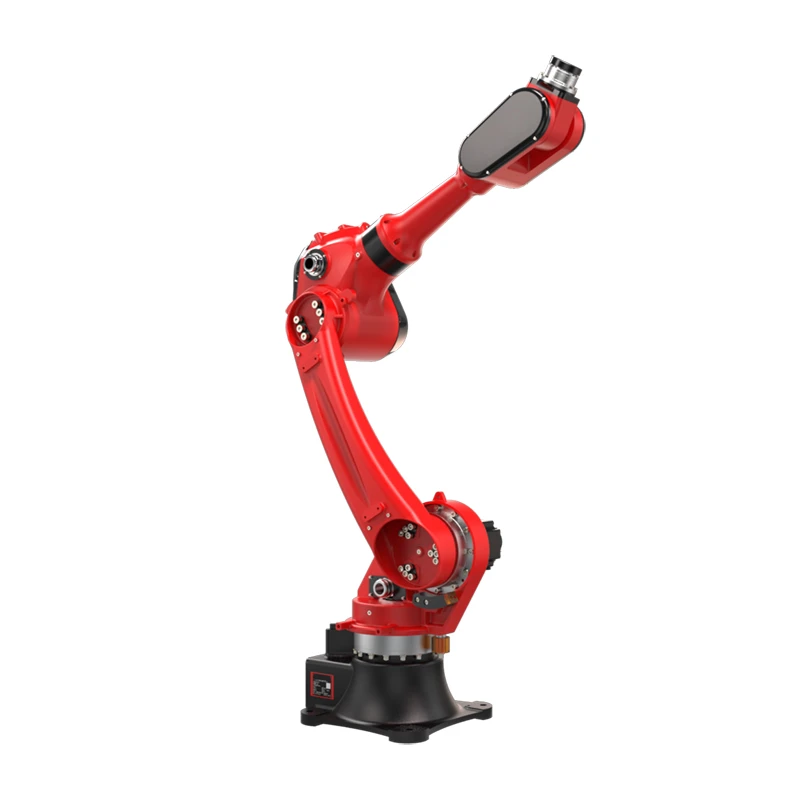
O desenvolvimento de robôs de movimentação de materiais no meu país começou no início da década de 1970, com investigadores desenvolvendo espontaneamente os seus próprios sistemas robóticos. A Shanghai Automotive Parts Factory No{2}} desenvolveu um braço robótico para estampar carcaças de lâmpadas automotivas, e a Tianjin Forging Machinery Factory desenvolveu um braço robótico para carregar e descarregar peças forjadas. Os primeiros braços robóticos usavam um princípio simples de controle de posicionamento de "parada".
Durante o período do 12º Plano Quinquenal-, as capacidades independentes de P&D dos robôs produzidos internamente melhoraram significativamente. Guangzhou CNC lançou o robô de manuseio de materiais RJ05 com direitos de propriedade intelectual totalmente independentes. Nas áreas de manuseio de materiais e carga/descarga, os robôs industriais produzidos internamente podem agora competir basicamente com marcas estrangeiras.
Atualmente, os sistemas inteligentes de manuseio de materiais tornaram-se sistemas sofisticados de fluxo de materiais, abrangendo posicionamento preciso, aderência confiável e controle inteligente. No futuro, apoiados por tecnologias revolucionárias como 5G, gémeos digitais, edge computing, Internet das Coisas e inteligência artificial, os sistemas de manuseamento de materiais evoluirão no sentido da flexibilidade, autonomia e colaboração, avançando, em última análise, para uma autonomia altamente inteligente.