

O que é um braço robótico?
Links, juntas e uma ferramenta no final
A braço robóticoé um conjunto de segmentos energizados-chamados links-conectados por juntas motorizadas, com uma ferramenta montada na extremidade. Essas três partes são a história toda: os elos fornecem alcance, as juntas fornecem movimento e o efetor final-uma pinça, soldador ou o que quer que o trabalho exija-faz o trabalho real. Imagine seu próprio braço: ossos, articulações e uma mão. Mas “braço robótico” é apenas um dos vários nomes para esta máquina, e eles são usados de forma intercambiável com muito mais frequência do que deveriam.
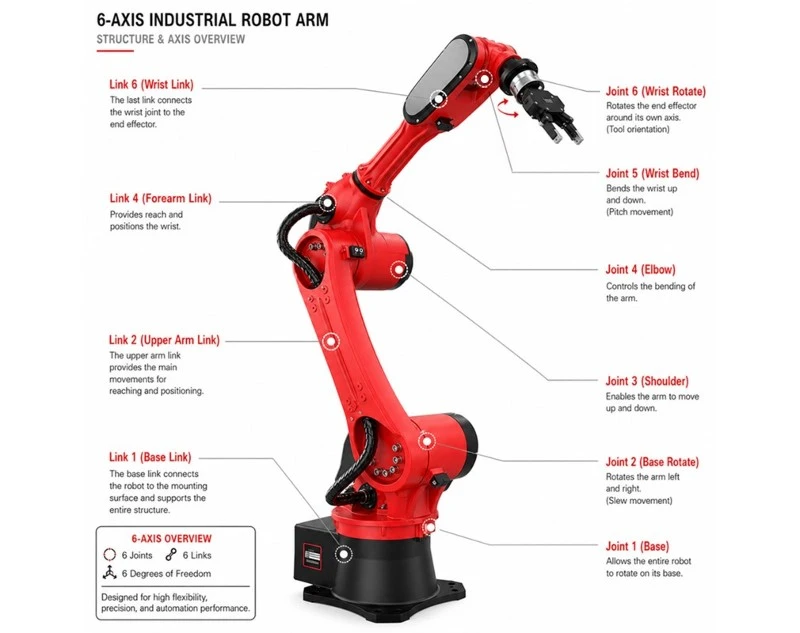
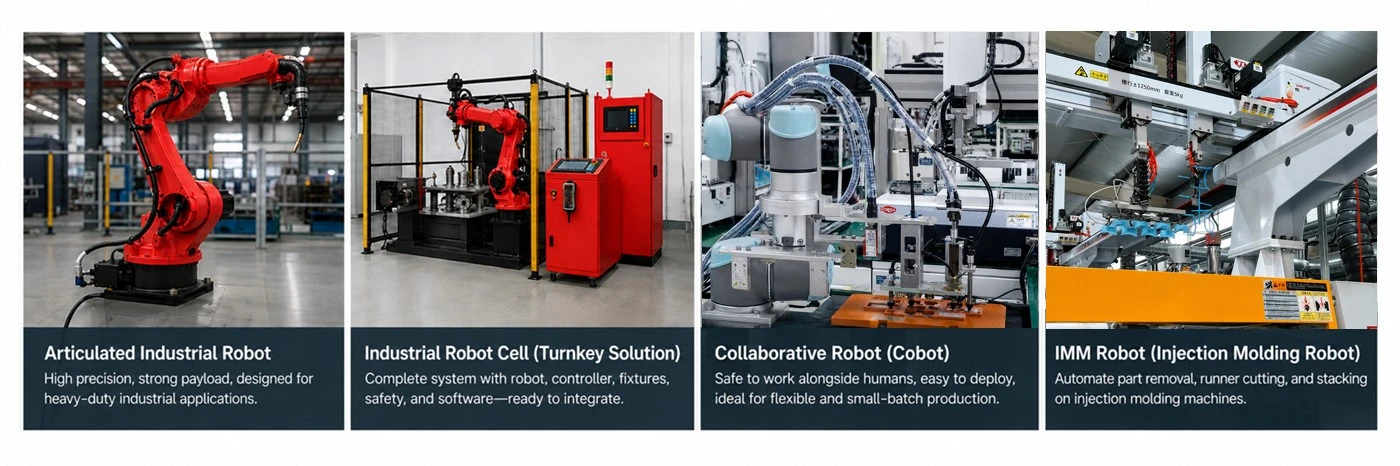
Braço Robótico vs Robô Industrial vs Cobot vs Manipulador
Aqui está a parte que a maioria dos sites ignora: esses quatro termos não ficam no mesmo nível e um deles significa algo muito específico quando você está na moldagem por injeção.
Braço robóticoé o nome comum do próprio hardware articulado-os links, as juntas e o efetor final que acabamos de descrever.
A manipulador, na moldagem por injeção, não é sinônimo de braço-é o robô de retirada-: a unidade montada na máquina de moldagem que alcança o molde, segura a peça acabada ou corredor e a levanta a cada ciclo. Geralmente é um design cartesiano linear, não o braço articulado que a maioria das pessoas imagina. Portanto, aqui "manipulador" nomeia um robô de desmoldagem específico, não o hardware geral.
Umrobô industrialé a máquina completa de uma fábrica: o braço mais seu controlador e sistema de acionamento, construído para produção. Todo robô industrial contém um braço robótico, mas a frase aponta para toda a unidade de trabalho-portanto, a verdadeira distinção entre braço robótico e robô industrial é parte versus produto embalado.
A cobô(robô colaborativo) é um subtipo definido pela intenção, não pela forma. É um braço robótico projetado para trabalhar com segurança ao lado de pessoas-de forma mais lenta, com força-limitada, muitas vezes sem necessidade de gaiola. A questão do braço robótico versus cobot não é "qual é qual", mas "este braço foi construído para compartilhar espaço com os humanos?"
Três coisas que as pessoas erram sobre os braços robóticos
1. Comprar um robô não automatiza nada.Um braço sozinho não pode realizar um trabalho útil até que haja um sistema ao seu redor. A automação real precisa de dispositivos-de célula completa, sensores, segurança, alimentação de peças e um controlador que os una. O braço é um componente desse sistema, não o sistema em si.
2. Repetibilidade não é precisão.Uma folha de dados que se gaba de ±0,02 mm quase sempre significa repetibilidade-com que força o braço retorna a um ponto que foi ensinado-e não com que precisão ele atinge uma coordenada que nunca foi ensinada. Para qualquer coisa que se assemelhe à usinagem, essa lacuna é enormemente importante.
3. Mais eixos não são automaticamente melhores.Um braço de 6 eixos é mais flexível, mas a flexibilidade que você não precisa é apenas custo adicional, complexidade e mais locais para introduzir erros. Muitos trabalhos são executados de forma mais rápida e confiável em um braço de 4 eixos.
Como funciona um braço robótico?
A Cadeia de Movimento
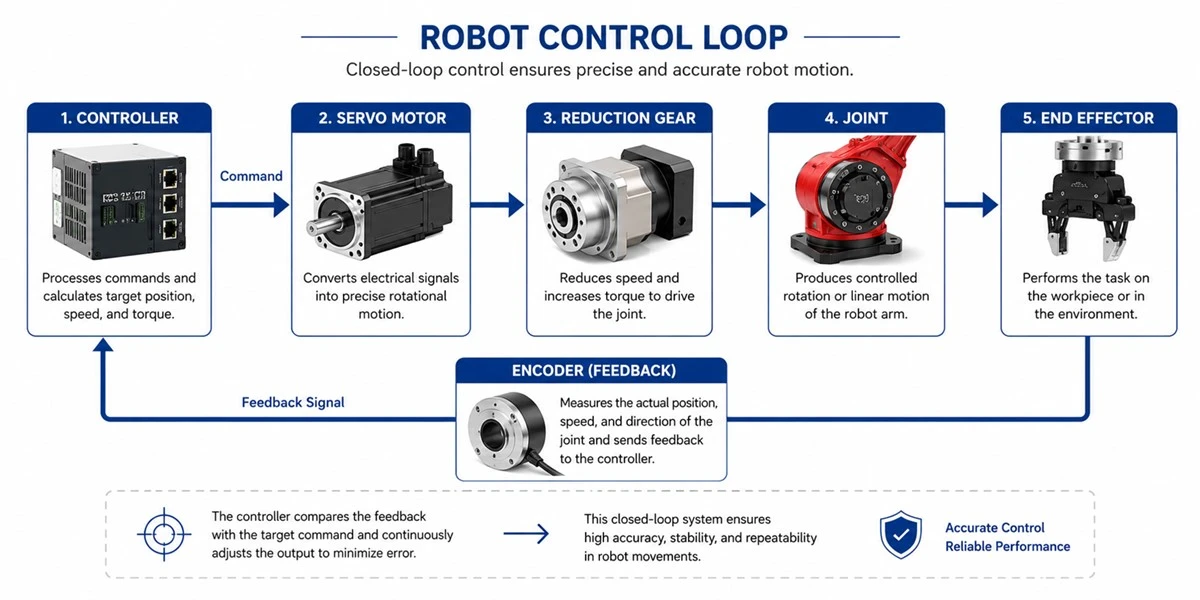
Então, como funciona um braço robótico, momento a momento? Cada movimento segue a mesma cadeia. O controlador calcula a trajetória-onde cada junta precisa estar e quando. Ele envia esses alvos para os servomotores, que alimentam o drive. Cada servo alimenta uma engrenagem de redução que troca velocidade por torque, de modo que um motor pequeno e rápido pode mover um braço pesado de forma lenta e precisa. Isso transforma o junta, e as juntas juntas posicionam o atuador final, que faz o trabalho real-agarrar, soldar, dispensar. E é um circuito fechado: os codificadores em cada junta informam sua posição real ao controlador, que a corrige instantaneamente.
Eixos e Graus de Liberdade
Tudo nessa cadeia tem um objetivo: colocar a ferramenta onde você precisa, no ângulo que você precisa. Isso é o queeixosegraus de liberdadedescreva-e é aí que muitas decisões de compra dão errado.
Cada eixo é uma junta que se move de forma independente; o número de movimentos independentes são os graus de liberdade do braço. Em um braço padrão de 6 eixos, o trabalho se divide perfeitamente em duas metades.Posição da alavanca dos eixos 1–3-eles levam a ferramenta a um ponto no espaço (esquerda/direita, frente/trás, cima/baixo).Orientação da alça dos eixos 4–6-eles definem o ângulo da ferramenta quando ela estiver lá (o giro, a inclinação e a guinada do pulso).
Essa divisão é toda a regra de seleção. Pergunte o que seu processo realmente exige:
Soldagemprecisa que a tocha encontre a costura em um ângulo específico e segure-a enquanto segue a junta. A posição por si só não faz isso-você precisa de orientação do pulso. É por isso que a soldagem é quase sempre6 eixos.
Paletizaçãosignifica principalmente escolher uma caixa, levantá-la, girá-la e colocá-la na horizontal. Para cima-para baixo mais um giro o cobre, então um4 eixosarm faz o trabalho de forma mais rápida e barata, com menos riscos de dar errado.
Uma regra prática rápida: precisa inclinar ou girar a ferramenta para fazer o trabalho? Pense em 6 eixos. Apenas subindo-para baixo e girando? 4 pode ser suficiente.
O que os sensores realmente fazem
Um braço é tão bom quanto sua noção de onde está-e do que está tocando. Três tipos de sensores carregam essa carga, mas não têm a mesma importância.
Codificadoresrelatar a posição conjunta-a espinha dorsal do circuito fechado. A distinção que realmente incomoda é entre codificadores absolutos e codificadores incrementais. Um codificador incremental conta o movimento de onde quer que esteja no momento da inicialização-, portanto, após um corte de energia ou mudança de turno, o braço geralmente precisa executar uma rotina-de retorno antes de poder funcionar. Um codificador absoluto armazena sua posição real, esteja ele ligado ou não. Imagine uma manhã de segunda-feira: um braço com codificadores absolutos já sabe onde fica cada junta; um em codificadores incrementais pode primeiro ter que rastrear de volta para uma referência inicial. A cada mudança de turno e interrupção, isso deixa de ser uma nota de rodapé.
Forçar-sensores de torquedê ao braço uma sensação de toque. Sentir a força de contato-em vez de dirigir às cegas até uma posição-é o que torna possível a inserção (assentar uma peça sem emperrar) e o lixamento ou polimento (passar por uma superfície com pressão constante).
Visãolida com o desconhecido: quando as peças chegam soltas-soltas em uma caixa ou em vários pontos de uma esteira-ele as localiza para que o braço se adapte em vez de esperar a peça em um local ensinado.
Referências sobre sensores de força-de torque: [https://arxiv.org/pdf/2103.11123]
Cinemática em Inglês Simples
Você digita uma coordenada e o braço vai até lá. Por trás disso está a cinemática inversa, e a maneira mais limpa de senti-la é com seu próprio braço.
Pegue uma xícara na mesa. Você não calculou nada,-mas seu cérebro descobriu instantaneamente até que ponto dobrar o ombro, o cotovelo e o pulso para pousar a mão exatamente ali. Isso é cinemática inversa: comece onde a ferramenta precisa estar e resolva de trás para frente os ângulos das juntas que a colocam ali.
A cinemática direta é a viagem de volta-dados os ângulos das juntas, onde a mão vai parar? Mais fácil de calcular, mas com menos frequência o que você realmente precisa.
Cada movimento que seu braço faz, o controlador resolve silenciosamente a cinemática direta e inversa: você nomeia o destino, ele encontra os ângulos. Esse é o truque-sem necessidade de uma parede de fórmulas.
Referências sobre cinemática do braço do robô: [https://arxiv.org/pdf/2303.09645]
De onde realmente vem a precisão
Uma solução cinemática perfeita ainda dá errado se o hardware não conseguir sustentá-la. A verdadeira precisão vem de três coisas físicas que se compõem.
Engrenagens de redução-tipo certo, lugar certo. Redutores de RVsente-se na base e nos eixos inferiores: rígido, construído para suportar cargas pesadas ao alcance.Redutores harmônicos (onda-de deformação)cabe no pulso: compacto, leve, com folga quase{0}}zero, para locais onde a carga útil é pequena, mas a precisão é crítica. Coloque uma unidade harmônica onde um RV pertence e o braço flexiona sob carga-não se trata de qual é "melhor", mas onde cada um se encaixa.
Rigidez.Qualquer deformação na estrutura aparece ampliada na ponta da ferramenta: uma pequena deflexão angular em uma junta torna-se um grande erro a um metro de distância. Um braço rígido mantém o ponto ensinado sob carga; um flexível sai dele assim que a carga útil ou o movimento mudam. Esse é um grande motivo pelo qual dois braços com folhas de especificações quase{2}}idênticas não apresentam desempenho idêntico.
Deriva térmica.À medida que os motores e as engrenagens funcionam, eles aquecem, o metal se expande e a posição da ferramenta muda-geralmente na primeira hora após uma partida a frio. É por isso que o trabalho de alta-precisão começa com um aquecimento-: execute o braço até atingir o estado térmico estável e depois confie em seus números. Vimos desvios de-inicialização a frio destruírem silenciosamente as verificações do primeiro-artigo que todos atribuíam à programação.
A versão prática: precisa de repetibilidade de classe-de ±0,02 mm para inspeção do primeiro-artigo? Não meça em uma máquina fria-deixe aquecer primeiro.
Os principais tipos de braços robóticos

Articulado (6 Eixos)
Orobô articulado-normalmente um6 eixos braço-é o padrão por um motivo: é a forma mais flexível, com alcance de orientação para trabalhar em praticamente qualquer ângulo. Abrange a mais ampla gama de trabalhos: soldagem, montagem, atendimento de máquinas, carga e descarga. A compensação-é o custo e a complexidade da programação-tudo o que a liberdade precisa ser paga e ensinada.
Quando não usar:para seleção e-posicionamento leve e de alta-velocidade e alta velocidade (um Delta é mais rápido) ou uma transferência simples e plana-de cima para baixo (um SCARA é mais barato).
ESCARA
A Robô SCARApossui trabalho rápido de cima para baixo-em um plano plano-de seleção-de alta{3}}velocidade e-colocação, montagem e distribuição. É rápido, acessível e rígido no plano horizontal, que é exatamente onde esses trabalhos acontecem. Os limites são o outro lado: pouca liberdade vertical e controle de orientação fraco, então no momento em que uma tarefa precisa da ferramenta em um ângulo ou destreza real para cima-para cima, o SCARA não é o seu braço.


Cartesiano / Pórtico
Quando você precisa de um envelope de trabalho grande, mas o movimento é simples e-reto, umcartesianoourobô de pórticocabe. Seus traços são fáceis de entender e podem ser personalizados para praticamente qualquer tamanho, o que o torna natural para mover peças grandes ou carregar-estilo de treliça. As compensações-: ele ocupa muito espaço, oferece pouca capacidade de orientação e não ganha em velocidade. No outro extremo está uma carga útil pequena que exige velocidade extrema.
Delta/Paralelo-Link
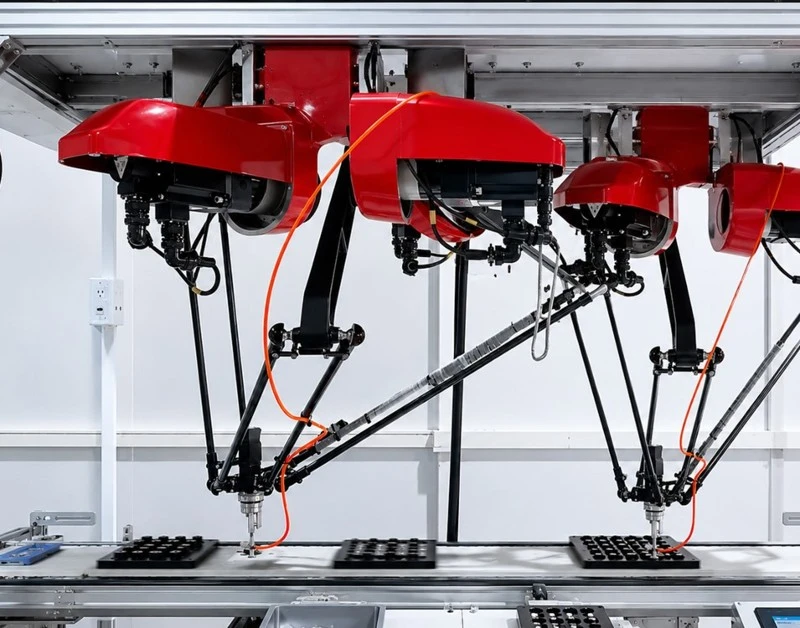
A Delta, ourobô de link-paralelo, foi construído para uma coisa: velocidade alucinante com carga útil muito baixa. Sua estrutura paralela faz dele o braço mais rápido no local para classificação em alta-velocidade em alimentos, produtos farmacêuticos e eletrônicos-e combina naturalmente com a visão para seleção aleatória . Mas essa velocidade é adquirida com carga útil: os Deltas carregam muito pouco, funcionam dentro de um envelope raso em forma de tigela-e são a ferramenta errada para qualquer coisa pesada. Todos esses são braços industriais convencionais. Mais uma aula é construída especificamente para compartilhar espaço com as pessoas.
Braços Colaborativos (Cobots)
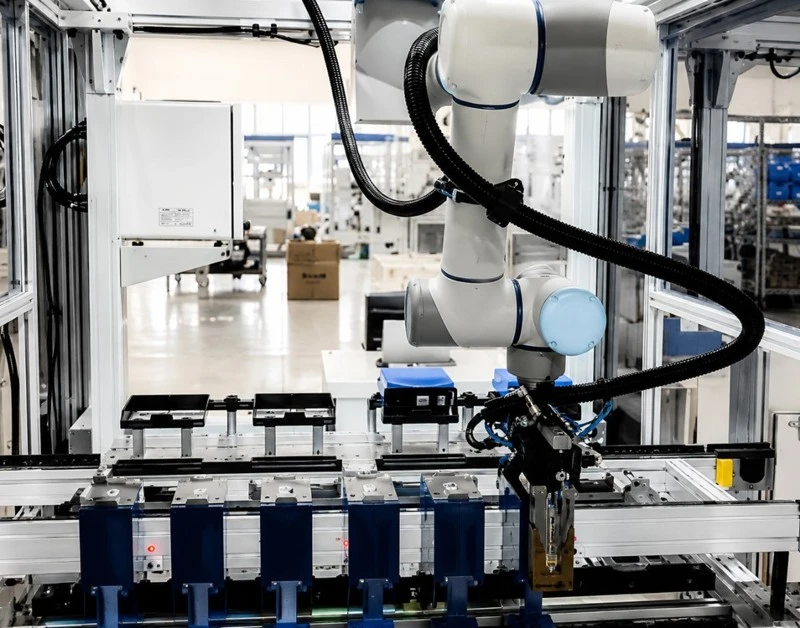
A robô colaborativofoi desenvolvido para funcionar perto de pessoas sem gaiola-o que torna sua implantação rápida, fácil de mover entre tarefas e adequado para linhas mistas de-robôs humanos e trabalho de alto-misto e baixo{3}}volume.
Mas essa segurança tem um preço e vale a pena mencioná-la. No modo-limitado-de força, o modo que permite que ele funcione na gaiola-livre-um cobot é mais lento, e os cobots geralmente carregam menos carga útil do que os braços industriais. E “colaborativo” não significa “avaliação de risco opcional”: uma ferramenta afiada ou uma peça pesada ainda precisa de uma. Portanto, o enquadramento honesto decobot vs robô industrialnão é mais seguro-versus-perigoso; é um comércio diferente.
O julgamento: interação humana frequente + takt baixo-a-moderado + espaço apertado → um cobot ganha seu sustento. Alto takt, carga útil pesada ou uma zona de automação- cercada → um braço convencional com proteção adequada irá vencê-lo. O erro comum é comprar um cobot para atingir um takt time agressivo e, em seguida, executá-lo em força-velocidade limitada e errar o alvo de qualquer maneira. E há uma aula que quase todos os guias ignoram-que é o nosso território.
Robôs de remoção-de moldagem por injeção
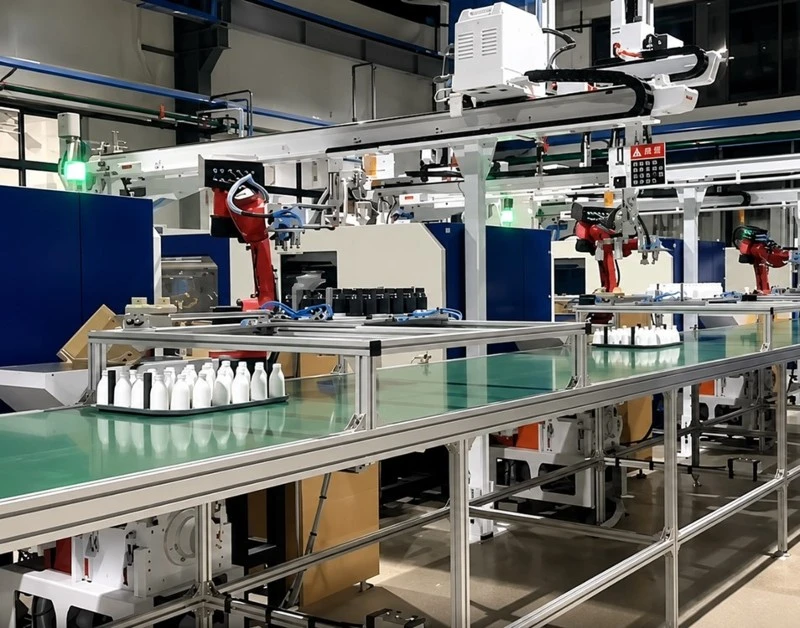
Umrobô de remoção-de moldagem por injeção(muitas vezes chamado deRobô IMM-um servomanipulador-de três eixos ou um mais simplesselecionador de spruepara portões e corredores) chega ao molde no instante em que ele abre, remove a peça acabada, separa o corredor e pode colocar inserções para o próximo disparo.
O que o torna um tipo próprio-e não apenas um braço cartesiano estacionado em uma máquina de moldagem-é o tempo. Está sincronizado com o ciclo de moldagem: cada movimento é coreografado em torno da abertura e do fechamento do molde, portanto, ficar uma fração de segundo fora do lugar retarda o ciclo ou arrisca a ferramenta. Esse acoplamento profundo é o motivo pelo qual um braço-de uso geral raramente faz esse trabalho bem.
As 6 especificações que decidem se um braço pode fazer o seu trabalho
Carga útil
Ocarga útil do robôespecificação é onde a seleção erra primeiro, porque as pessoas dimensionam de acordo com o peso da peça e esquecem o hardware que a segura. Uma peça de 8 kg em uma pinça de 4 kg equivale a uma carga de 12 kg-portanto, você precisa de um braço com classificação de pelo menos 12 kg-e não de 8 kg. E o peso não é tudo: quanto mais longe a carga fica da flange do pulso, mais momento ela cria, de modo que uma parte-descentralizada ou estendida se comporta como uma peça ainda mais pesada. Dimensionar a peça + pinça + deslocamento de alcance, nunca a peça sozinha.
Alcance vs Envelope de Trabalho
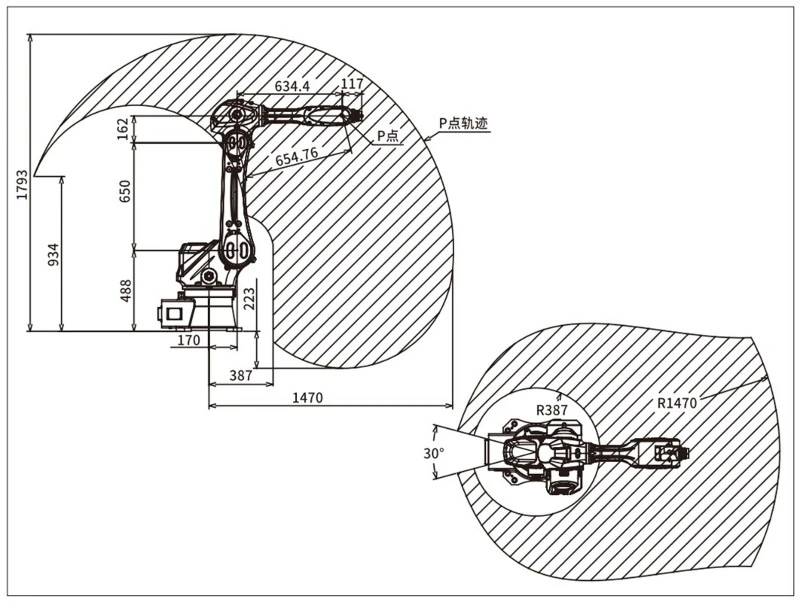
Ficha de dadosalcançaré a distância mais longa que o braço pode estender-mas esse não é o espaço que você pode realmente usar. O verdadeiroenvelope de trabalho do robôé um volume irregular e irregular, e em sua borda externa o braço pode tocar um ponto, mas muitas vezes não consegue alcançá-lo na orientação que seu trabalho precisa. Perto da base e no anel extremo estão efetivamente zonas mortas. Portanto, leia alcance versus envelope de trabalho como "extensão máxima" versus "espaço de trabalho-utilizável e completo"-e projete para o último.
Repetibilidade vs Precisão
Esta é a especificação que quase todo mundo lê errado.
Repetibilidadeé a capacidade de retornar ao mesmo ponto repetidamente-mesmo que esse ponto esteja errado. A repetibilidade de ±0,05 mm significa que o braço atinge o mesmo ponto com precisão de 0,05 mm todas as vezes; não diz nada sobre se aquele local é aquele que você realmente queria.
Precisãoé a capacidade diferente e mais difícil de alcançar o ponto correto no espaço. Quase todos os números da folha de dados são repetitivos.
Para soldagem ou paletização-ensine o ponto uma vez, repita para sempre-repetibilidade é tudo que você precisa. A precisão só se torna crítica com posicionamento absoluto: programação off-line ou inserção de um caminho ensinado em uma peça nova sem-reensinamento. Para ser franco: ±0,05 mm é a capacidade de retornar precisamente ao mesmo ponto errado.

Velocidade e tempo de ciclo
A velocidade da folha de dados é um pico-velocidade máxima da junta, descarregada, em uma explosão direta. Sua linhatempo de cicloé construído a partir de tudo o que a explosão deixa de fora. O movimento real gasta tempo acelerando e desacelerando a cada movimento; no planejamento de caminhos em curvas e obstáculos; na pausa em cada escolha e posição enquanto a pinça abre ou fecha; e emApertos de mão de E/S, onde o braço aguarda um sinal de um transportador, PLC ou máquina. Adicione uma carga útil real e a velocidade máxima cairá ainda mais. É por isso que o número de catálogo nunca é igualtempo takt.
Se você precisar de um real, simule-o-ou peça ao integrador para estimar o tempo de ciclo no caminho e na carga reais, e não na folha de especificações.
Eixos
Aqui está apenas a decisão. Perguntar:
A ferramenta precisa ser inclinada, virada ou aproximada em ângulo? →6 eixos.
Ele precisa contornar um obstáculo ou manter uma pose complexa? →6 eixos.
O trabalho é plano-para cima/para baixo, além de uma rotação para posicioná-lo? →4 eixosé o suficiente.
Mais eixos não são uma atualização gratuita: cada eixo extra acrescenta custo, mais programação e mais uma junta para manter. Então o4 eixos vs 6 eixosa questão é realmente "qual é a menor destreza necessária para meu trabalho?"-compre isso, não mais.
Ambiente
A última especificação é ignorada até afetar: o ambiente dimensiona o braço tanto quanto a tarefa. A soldagem lança respingos e calor, então você deseja uma construção-resistente a respingos e tolerante ao calor-. A retificação e a rebarbação lançam pó fino, o que exige uma classificação IP elevada e uma boa vedação. A moldagem por injeção esquenta, então a classificação da temperatura é importante. Emontagem de robô-piso, invertido, parede ou trilho-altera o alcance do braço e sua rigidez.
Envie-nos o peso da peça, tempo de ciclo e layout - especificamos o braço para você →
Como escolher um braço robótico por aplicação
Soldagem
A soldagem é umrobô de soldagemé o trabalho de assinatura e precisa de 6 eixos-a tocha precisa encontrar a costura em um ângulo e segurá-la. Além disso, observe três coisas que uma folha de especificações não sinaliza: um pulso fino que pode mergulhar dentro da peça de trabalho sem colidir; roteamento interno de cabos e mangueiras (revestimento-para fora) para que os condutores não prendam ou desgastem a peça; e um posicionador em movimento coordenado para colocar a peça ao alcance. Adicione proteção contra respingos e calor e você terá umcélula de soldagem robótica, não apenas um braço. [Linha de soldagem →]
Paletização
A robô paletizadorgeralmente quer 4 eixos-o trabalho é levantar, girar, posicionar na horizontal e dois eixos extras não compre nada aqui. O que ele precisa é de alta carga útil combinada com longo alcance, para que possa construir uma pilha completa sem reposicionamento. Duas coisas decidem se funciona bem: o planejamento do padrão (como as caixas se aninham, camada por camada, em um palete estável) e a pinça. Essa última é a armadilha silenciosa:-produtos curvos, flexíveis ou irregulares são difíceis de segurar com segurança, e as ferramentas-do{7}}braço, e não o robô, geralmente são onde os projetos de paletização param. [Linha de paletização →]
CNC / Atendimento de máquinas
A robô de manutenção de máquinascarrega material bruto e descarrega peças acabadas-simples em teoria, integração-pesada na prática. O verdadeiro trabalho é o tempo. Uma pinça dupla (peça acabada em uma mandíbula e peça bruta na outra) interrompe o ciclo trocando ambas em uma única visita. E o robô vive ou morreCarregamento CNCapertos de mão: ele conversa com a máquina por E/S, aguarda o sinal de porta -aberta e sequencia sua entrada para que nunca chegue antes que a porta seja liberada ou o mandril seja liberado. Se errar no tempo, você travará a ferramenta. [Linha de alimentação da máquina →]
Pick & Place / Press Feeding
Alta-velocidadeescolha e coloque o robôtrabalhar e alimentar a imprensa, viver e morrer de acordo com o takt e o tempo. Garras pneumáticas rápidas e leves mantêm o ritmo, mas o in-negociável é o tempo de segurança: na alimentação da prensa, o braço entra e sai de uma zona de segurança definida sincronizada com a matriz, e deve estar totalmente fora antes que o aríete desça. Não há margem para uma saída tardia aqui. Quando as peças também precisam de posicionamento apertado, a repetibilidade orienta a escolha. [Pressione linha de alimentação →]
Retirada da moldagem por injeção-
Paramoldagem por injeção-retirada, a seleção depende da firmeza com que o manipulador se acopla à prensa. Ele precisa acompanhar o ciclo de moldagem, entrando no molde na fração-de segundo em que ele abre e saindo antes de fechar. Portanto, a sincronização do ciclo, e não a velocidade bruta, é a especificação que importa.
Três detalhes da aplicação decidem o resto: a-precisão para levantar peças delicadas da cavidade de maneira limpa, separação confiável do corredor e, porautomação de moldagem por inserção, a precisão do posicionamento para definir as inserções no molde antes do disparo. Esta é nossa linha principal-combinada com sua máquina e molde, e não vendida em prateleiras. [Linha de remoção-de moldagem por injeção →]
Conclusão
Escolher um braço robótico não é realmente escolher uma máquina. Trata-se de traduzir sua parte, seu takt e seu layout em um sistema que realmente funcione-e é por isso que o braço é apenas metade da decisão, e raramente a metade difícil.
Portanto, antes de selecionar um único modelo, faça três coisas:
Pese a carga real- sua peça mais a pinça mais qualquer deslocamento de alcance, não a peça sozinha.
Defina seu verdadeiro takt- o ciclo completo com aceleração, permanência e handshakes de E/S, não a velocidade máxima da planilha de dados .
Decida o que você realmente está comprando -o braço sozinho, ou o braço mais a pinça e os controles necessários para realmente fazer o trabalho.
Acerte esses três e você já estará à frente da maioria dos compradores, porque estará especificando um resultado em vez de um robô.
Quando estiver pronto, envie-nos o peso da peça (com pinça), o tempo de ciclo desejado e o layout-e retornaremos com uma especificação adequada ao trabalho, não um número de catálogo genérico.
Envie-nos suas especificações e nós o ajudaremos a escolher →
Perguntas frequentes
Qual é a diferença entre um braço robótico, um robô industrial, um cobot e um manipulador?
Um braço robótico é o próprio hardware. Um robô industrial adiciona o controlador e os drives. Um cobot trabalha com segurança perto das pessoas. Na moldagem por injeção, "manipulador" significa o robô-de retirada.
Repetibilidade é o mesmo que precisão?
Não. Repetibilidade significa retornar sempre ao mesmo ponto ensinado, mesmo que esteja errado. Precisão significa chegar ao ponto correto. A maioria das folhas de dados cita a repetibilidade.
Preciso de um braço de 6 eixos ou 4 eixos são suficientes?
Se a ferramenta precisar inclinar ou inclinar - como na soldagem, - vá em 6-eixos. Se o trabalho for plano, de cima para baixo e com rotação, 4 eixos é mais barato e suficiente.
Por que uma peça de 8 kg precisa de mais do que um braço com capacidade-de 8 kg?
A carga útil deve incluir a pinça. Uma peça de 8 kg em uma pinça de 4 kg equivale a uma carga de 12 kg, portanto o braço precisa de pelo menos 12 kg.
Qual é a diferença entre o alcance de um braço e seu envelope de trabalho real?
Alcance é o trecho máximo em uma folha de dados. A envolvente de trabalho é o espaço real utilizável - menor, irregular, com zonas mortas próximas da base e em plena extensão.


