

A escolha e colocar robônão deve ser selecionado apenas a partir da carga útil e do alcance. Um sistema tecnicamente viável depende de o robô ser capaz de transportar a carga completa, alcançar todas as posições necessárias, completar o ciclo completo na taxa alvo, repetir o movimento dentro da tolerância do processo, lidar com as orientações necessárias, lidar com a forma como os produtos chegam e operar de forma confiável no ambiente de produção.
Estas sete especificações constituem um ponto de partida prático para uma RFQ.
Se você estiver planejando a automação de seleção-e{1}}local, exploreSérie de robôs de escolha-e{1}}posicionamento RBTICpara revisar configurações e especificações.
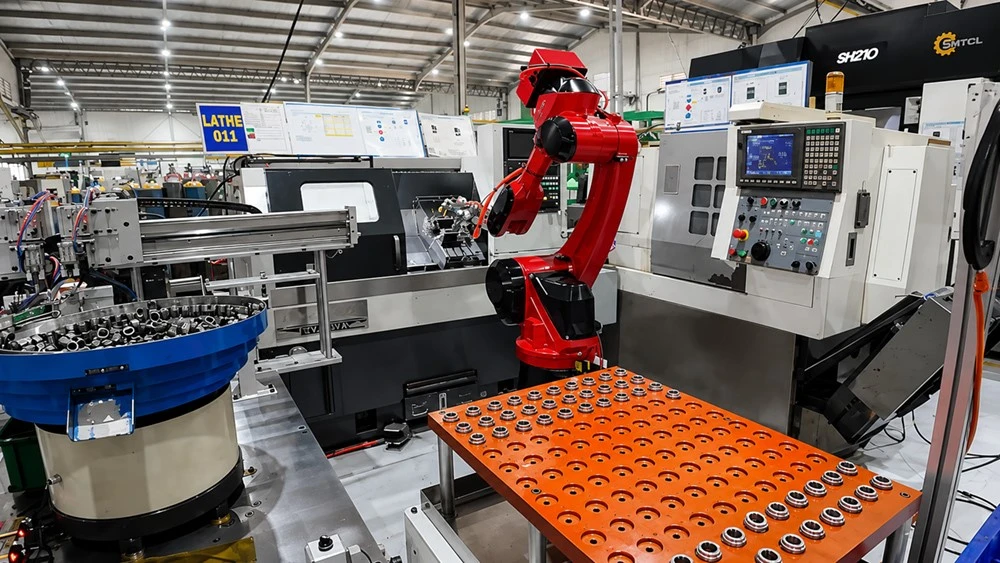
Escolha e coloque a carga útil do robô: calcule a carga total
A primeira pergunta é simples:que peso deve oescolha e lugar robô realmente carrega durante o ciclo?
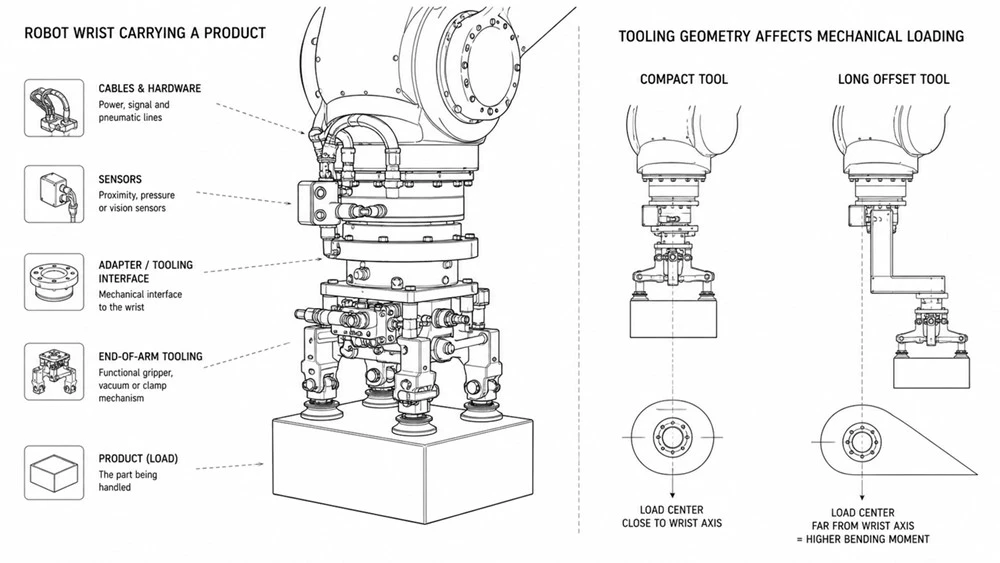
A carga necessária não é apenas o peso do produto. Pode incluir:Produto + pinça + adaptador/ferramentas + sensores + cabos relevantes ou hardware conectado
Por exemplo, um produto de 3 kg manuseado por 2 kg de ferramentas de extremidade-de-braço não é uma aplicação de carga útil de 3 kg. O robô já carrega aproximadamente 5 kg antes de qualquer outro componente-montado no pulso ser considerado.
A carga útil também deve ser considerada juntamente com a pose do robô e a geometria da ferramenta. Uma ferramenta longa ou deslocada pode criar demandas mecânicas diferentes de uma carga compacta da mesma massa.
Ao preparar uma RFQ, forneça o peso do produto separadamente do peso EOAT estimado. Não indique simplesmente o produto mais pesado e presuma que esse número representa o requisito do robô.
Alcance do robô e envelope de trabalho: verifique o espaço de trabalho utilizável
Alcance do robôeenvelope de trabalho do robôdescrever coisas diferentes.
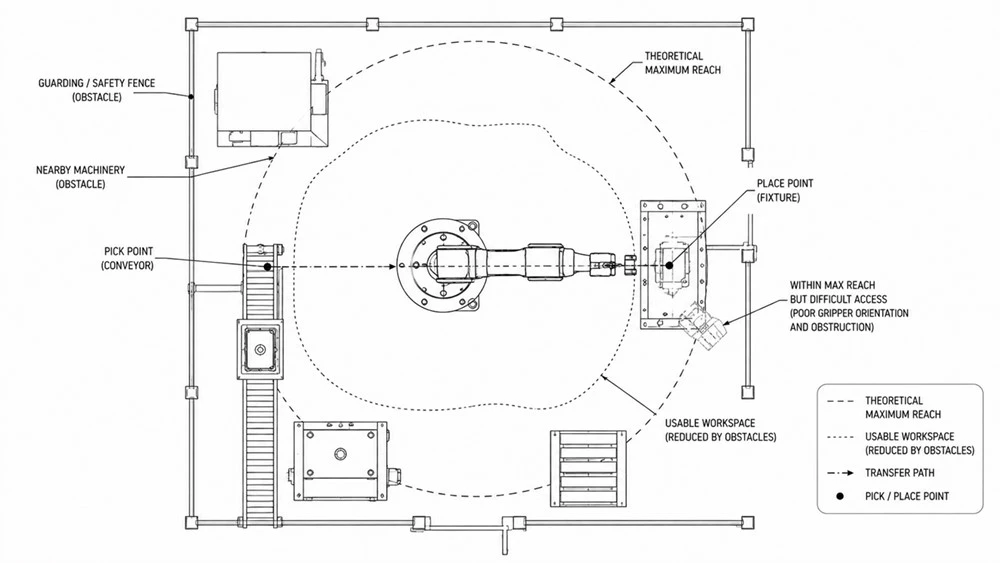
O alcance máximo é a maior distância que o robô pode, teoricamente, estender sob condições especificadas. O envelope de trabalho é a região tri-dimensional na qual o robô pode realmente realizar movimentos úteis.
Essa distinção é importante porque um ponto pode estar dentro do alcance máximo citado e ainda assim ser difícil ou impossível de usar na orientação exigida da ferramenta. O espaço de trabalho real depende das posições dos pontos de seleção e colocação, local de montagem do robô, ângulos de abordagem necessários, dimensões da garra, limites de juntas, proteções, transportadores, acessórios, máquinas e outros equipamentos.
Uma verificação útil-do layout da célula é, portanto:
Base do robô → selecionar ponto → caminho de transferência → posicionar ponto → orientação necessária da ferramenta
Todas essas condições devem caber dentro do espaço de trabalho utilizável, e não apenas dentro de um círculo definido pelo alcance máximo.
Um layout de célula-de visualização superior com dimensões reais do equipamento costuma ser mais útil para a seleção antecipada do que apenas o número de alcance.
Escolha e posicione o tempo e a produtividade do ciclo do robô
A questão principal não é “Quão rápido é o robô?” Isso é"Quão rápido deve ser completadoescolha e lugar celular operar?"
Uma primeira estimativa útil é:Tempo de ciclo necessário ≈ tempo de produção disponível ÷ seleções necessárias
Por exemplo, suponha que uma linha deva completar 1.200 coletas em 60 minutos de tempo de produção disponível:3.600 segundos ÷ 1.200 escolhas=3 segundos por escolha necessária
Essa meta de 3 s se aplica à sequência operacional completa, não apenas ao deslocamento do robô entre dois pontos. O ciclo real pode incluir detecção de produto, processamento de visão, movimento de aproximação, fechamento da garra ou geração de vácuo, confirmação de coleta, deslocamento do robô, mudanças de orientação, sincronização do transportador, posicionamento, liberação da garra, verificação e movimento de retorno. O cálculo pode se tornar mais exigente se um produto acabado exigir múltiplas coletas robóticas. Uma operação de embalagem que produza 20 caixas por minuto pode parecer moderada, mas se cada caixa exigir seis colocações individuais, o robô deverá executar 120 coletas bem-sucedidas por minuto.
É por isso que a velocidade máxima do fabricante nunca deve ser convertida diretamente no rendimento de produção esperado. A velocidade máxima da junta, a velocidade linear máxima ou um ciclo de referência não representam a sua aplicação completa.
Para qualificação, defina o necessáriocoletas por minuto, produtos por minuto, coletas por unidade acabada, distâncias percorridas e grandes atrasos no processo. Em seguida, avalie o ciclo modelado completo.
Repetibilidade do robô versus precisão para escolha e colocação
Precisãoerepetibilidadeestão relacionados, mas não têm a mesma especificação.
Precisãodescreve o quão próximo o robô pick and place pode alcançar uma posição absoluta comandada.Repetibilidadedescreve com que consistência o robô pode retornar à mesma posição em ciclos repetidos.
Muitas aplicações de seleção e colocação dependem muito da repetibilidade. Se um produto estiver sempre localizado em um acessório preciso e o robô aprender a escolher e posicionar os pontos corretos, retornar consistentemente a esses mesmos pontos pode ser mais importante do que o posicionamento absoluto em relação a um sistema de coordenadas externo.
Mas isso não significa que a precisão possa sempre ser ignorada.
O requisito real depende de como o produto está localizado, como o robô é calibrado, se a visão corrige a posição alvo, como os acessórios são referenciados e quanta tolerância posicional o processo posterior permite. Uma operação de empacotamento-de caixa solta pode tolerar substancialmente mais variação do que inserir um componente em uma montagem bem ajustada. Às vezes, as equipes de compras comparam a especificação de precisão de um robô com a especificação de repetibilidade de outro robô, como se descrevessem o mesmo desempenho. Eles não.
A pergunta correta é:que variação de posição o processo real pode tolerar e que especificação controla esse resultado?

De quantos eixos um robô Pick and Place precisa?
Mais eixos não tornam um robô automaticamente melhor. Eixos adicionais proporcionam maior liberdade para controlar a posição e orientação do produto. Eles podem permitir que o robô se aproxime de diferentes direções, gire um produto durante a transferência ou mova-se ao redor de equipamentos que bloqueiam um caminho direto. Essa flexibilidade também pode introduzir complexidade adicional de programação,{3}}planejamento de caminho e integração.
Antes de selecionar uma arquitetura, faça três perguntas práticas:
O produto precisa ser invertido ou substancialmente reorientado?
Será que oescolha e lugar robô precisa se mover em torno de obstáculos?
A orientação necessária no ponto de posicionamento é diferente da orientação no ponto de seleção?
Se a resposta a todas as três perguntas for não, uma arquitetura mais simples poderá executar a tarefa com eficiência. Se vários forem sim, poderão ser necessários eixos adicionais.
A contagem de eixos deve, portanto, seguir o movimento necessário, em vez de se tornar uma especificação para maximizar.
Apresentação do produto e seu impacto na seleção do robô
A apresentação do produto é um dos preditores mais fortes da complexidade do sistema de escolha-e{1}}local.
Do ponto de vista da seleção, pode ser visto como uma progressão:
Dispositivo fixo → Transportador indexado → Transportador móvel → Camada única aleatória → Caixa aleatória
|
Dimensão de alimentação |
Descrição |
|
Dispositivo fixo |
No primeiro nível, a posição do produto é definida mecanicamente. O robô pode ser capaz de usar coordenadas ensinadas fixas com detecção mínima. |
|
Transportador indexado |
Um transportador indexado introduz variação de tempo e posição, mas o produto ainda é levado a um local de coleta controlado. |
|
Transportador móvel |
Um transportador em movimento contínuo adiciona requisitos de rastreamento. O sistema deve coordenar o movimento do robô com um alvo que muda de posição durante a coleta. |
|
Camada única randomizada |
A apresentação aleatória de-camada única adiciona outro nível de incerteza. A visão pode precisar determinar a posição e orientação individual do produto e selecionar um ponto de aderência utilizável. |
|
Lixeira aleatória |
Uma caixa aleatória adiciona variação de profundidade, oclusão, objetos sobrepostos, abordagens restritas e risco de colisão. A seleção do robô pode, portanto, precisar levar em conta não apenas o alcance e a carga útil, mas também a detecção 3D compatível, o planejamento da aderência, as trajetórias mais complexas e o maior espaço livre ao redor da área de coleta. |
Esta escada de complexidade é útil durante a qualificação porque o mesmo produto pode exigir um sistema de automação muito diferente dependendo unicamente de como chega. Não especifique apenas “escolha o produto X”. Especificarcomo o produto X é apresentado no momento em que o robô deve retirá-lo.
Requisitos Ambientais para Robôs Pick and Place
O ambiente de produção pode alterar quais robôs, ferramentas, sensores e design de células são adequados. Restrições relevantes podem incluirlavagem, poeira, umidade, comida-requisitos de contato, condições de sala limpa, temperaturas extremas ou exposição corrosiva.
Essas condições podem influenciar as características de proteção exigidas do robô, os materiais usados na EOAT, os lubrificantes adequados, as escolhas de cabos e conectores, a proteção do sensor, os gabinetes de câmera ou iluminação e a maneira como a célula como um todo é construída. Por exemplo, um sistema de visão operando próximo à umidade ou procedimentos de limpeza agressivos pode exigir considerações de gabinete e montagem substancialmente diferentes da mesma câmera instalada em um ambiente de montagem seco. Da mesma forma, materiais de preensão aceitáveis para manuseio industrial geral podem não ser apropriados quando se aplica o contato direto com alimentos ou o controle de contaminação.
A adequação ambiental deve, portanto, ser definida antes da seleção do equipamento e não tratada como uma modificação após a conclusão do projeto mecânico. Evite selecionar classificações de proteção ou especificações de materiais apenas com base em regras genéricas. O requisito deve ser compatível com as condições reais de operação e limpeza e depois verificado em relação à documentação específica do fabricante do equipamento.
Lista de verificação de pré{0}seleção do robô Pick and Place
Antes de solicitar um robô ou concluir a cotação do sistema de coleta e{1}}colocação, colete as seguintes informações:
|
Verifique o item |
Requisitos detalhados |
|
Dimensões do produto |
Geometria mínima, máxima e importante |
|
Peso do produto |
Incluindo a variante esperada mais pesada |
|
Peso estimado do EOAT |
Garra, adaptador, sensores e ferramentas anexadas |
|
Escolha o local |
Coordenadas, altura, direção de aproximação e equipamentos circundantes |
|
Localização do lugar |
Coordenadas, orientação, tolerância e interface downstream |
|
Taxa de transferência necessária |
Separações por minuto, produtos por minuto e separações por unidade acabada |
|
Mudança de orientação |
Se o produto deve girar, inverter ou alterar o ângulo de abordagem |
|
Método de apresentação |
Dispositivo elétrico, transportador indexado, transportador móvel, camada aleatória ou compartimento |
|
Ambiente |
Poeira, umidade, lavagem, contato-com alimentos, sala limpa, temperatura ou exposição corrosiva |
|
Contagem e mudança de SKU |
Número de variantes de produtos e com que frequência a célula deve alternar entre elas |
Quanto melhor essas entradas forem definidas, mais fácil será eliminar arquiteturas robóticas inadequadas antes do início da engenharia detalhada.
Pronto para implementar a coleta e colocação robótica?
Esteja você atualizando sua automação de fim de linha ou procurando um fornecedor confiável de robôs de coleta-e{1}}colocação, entre em contato com a RBTIC para obter soluções personalizadas gratuitas-e{3}}de coleta e{3}}colocação e designs de layout ou para agendar um tour pela fábrica.
Perguntas frequentes sobre as especificações do robô Pick and Place


